Ryo KAIJIRI 貝尻 遼

Department of Systems Science,
School of Engineering Science,
University Osaka

ロボットシステム開発を中心に、機械設計・回路設計・組み込み制御を横断した開発に取り組んでいます。小学生から継続して自律型ロボットの開発を行い、RCJ Soccer 全国大会へ計7回出場しました。

2025年には「Toin Sigma」としてRCJ Soccer Lightweight部門 全国4位を獲得し、TDP(Technical Description Poster)では満点評価を達成しました。

現在は大阪大学基礎工学部システム科学科に在籍し、制御工学・情報工学・システム科学を学びながら、医療ロボティクスや人間支援システムに関心を持って活動しています。

Philosophy

Selected Works

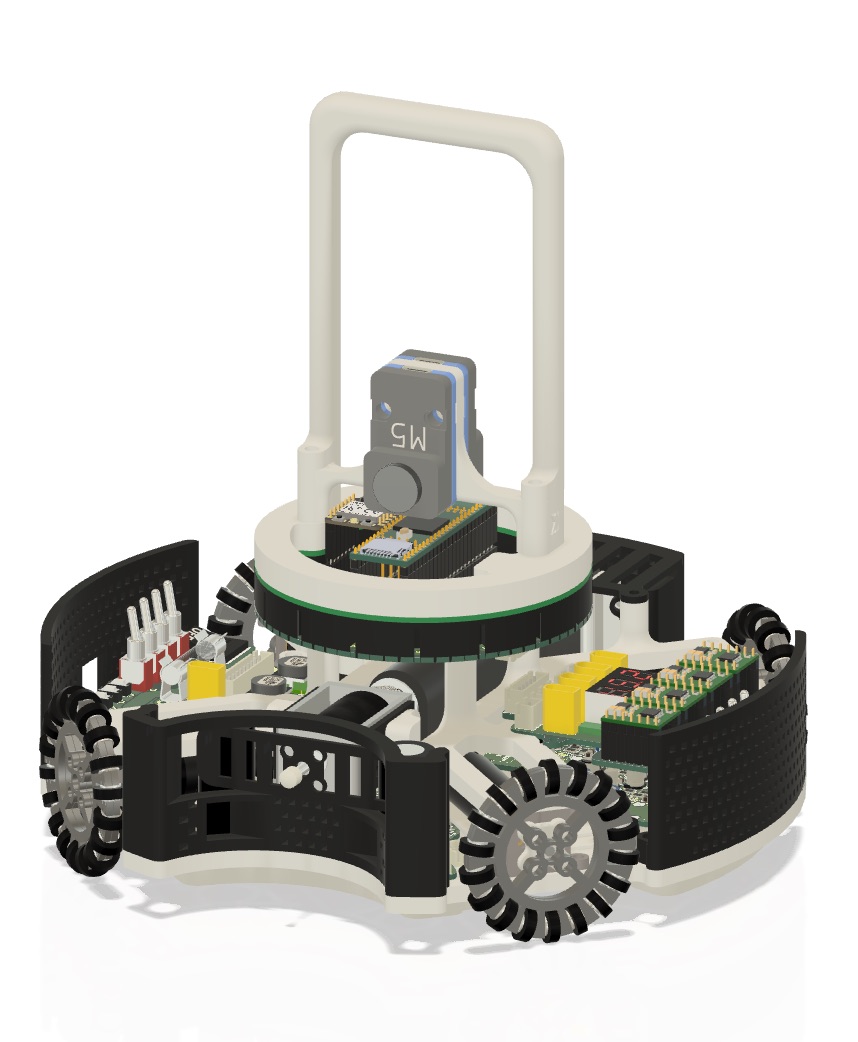
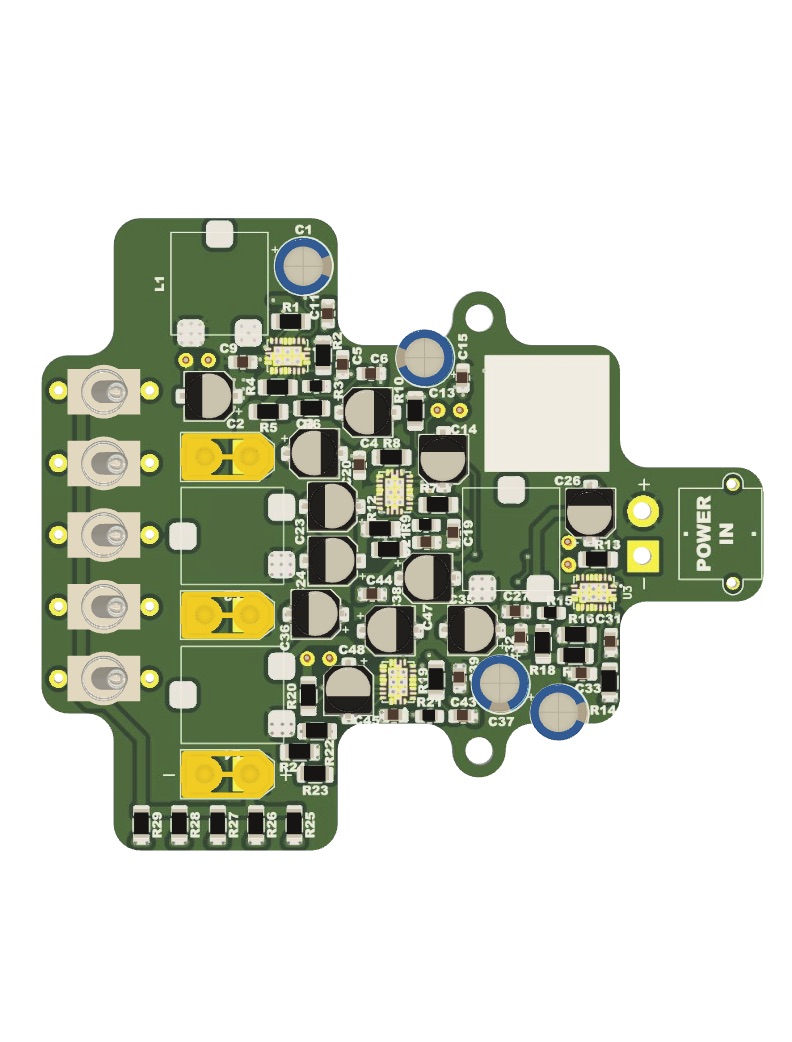
attacker robot 3DCAD robot EDA モーター電源昇圧基板
CanSat · 2024

CanSat Koshien

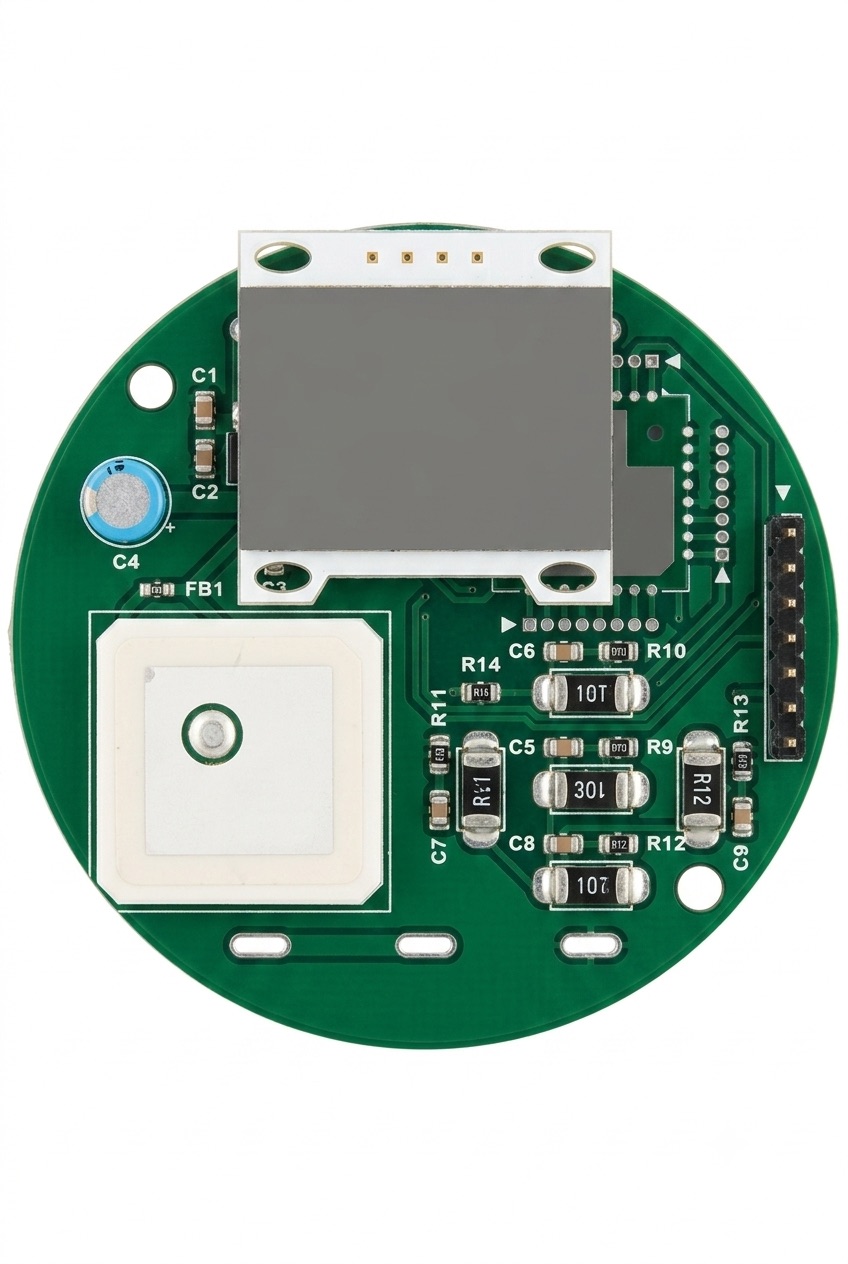
缶サイズの模擬人工衛星「缶サット」を用いた宇宙工学・組み込みシステム開発プロジェクト。 モデルロケットによって上空へ打ち上げられたCanSatが、 降下・着地するまでの間にセンサデータを取得し、 ミッション達成を目指すシステムを開発した。

My Role

チームリーダーとして、開発全体の設計方針・進行管理・技術統括を担当しました。
Autodesk Fusionを用いた缶サット機構設計、3Dプリント部品設計を行いました。
限られたサイズ・重量制約の中で、安定したデータ取得と降下後の動作を実現するため、機体内部構造やセンサ配置を繰り返し改善しました。
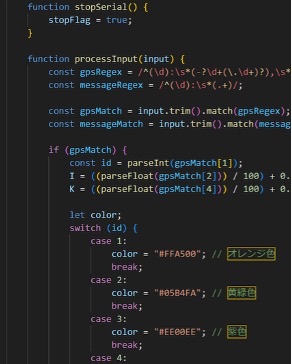
取得したログデータを直感的に理解することができるwebページを作成しました。
技術資料の制作、打ち上げ事前プレゼンの動画の作成の一部なども行いました。

Project Detail

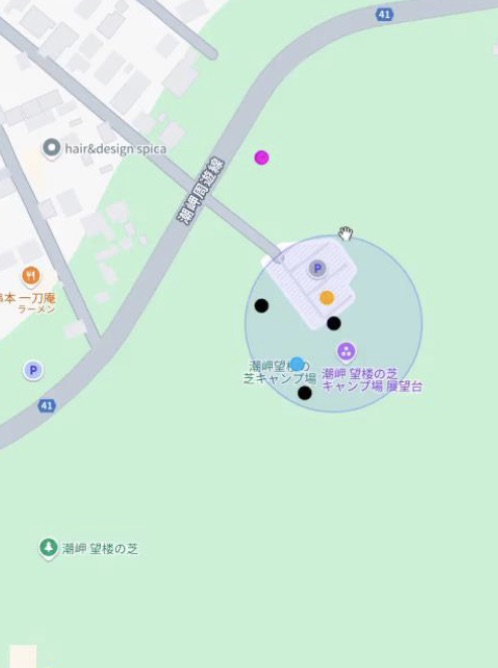
私たちのチームは、大規模災害発生時、孤立地域にいる被災者の状況を一元的に把握できるシステムを缶サットを通じて実装しました。

缶サットのサイズや重量の制約が多く機体内部のレイアウトの最適化が課題となった。 1度の打ち上げで散布できる子機数を増やすことと安全な速度で降下すること、センサ誤動作を抑えることを実現するため、缶サットやパラシュートの設計を繰り返し検討しました。

取得したGPSデータとテキストデータの解析と直感的に把握できるように可視化を行いました。

Competition
缶サット甲子園2024
Feature
制約下でのシステム統合・可視化
Result
和歌山地方大会4位
Autodesk Fusion VS Code Javascript Git/GitHub 3D Printing
attacker robot 3DCAD robot EDA モーター電源昇圧基板
RCJ Soccer Lightweight · 2025

Toin Sigma

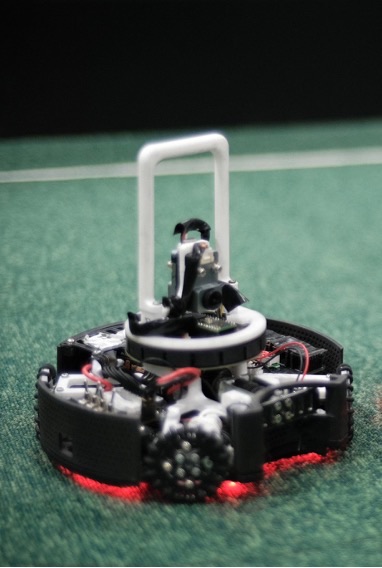
RCJ Soccer Lightweight部門に向けた自律型サッカーロボットの開発プロジェクト。高速移動性能・整備性・安定性を重視し、機械・回路・制御を統合したシステム設計を行いました。

GitHub ↗ TDP ↗

My Role

チームリーダーとして、開発全体の設計方針・進行管理・技術統括を担当しました。
Autodesk Fusionを用いたロボット機構設計、3Dプリント部品設計、CNC加工データ作成を行いました。
KiCadを用いた回路設計、基板レイアウト、はんだ付け・組み立てを担当しました。
ベースコードの設計・管理を行い、チーム全体で開発可能なソフトウェア環境を構築しました。
TDP(プレゼンポスター)の制作、資金・部品調達なども行いました。

Project Detail

高速移動時の加速性能向上を目的として、モーター駆動用電源の昇圧システムを設計・実装しました。

発熱・重量増加・スペース制約など複数の課題に対して、基板レイアウトや内部構造を繰り返し最適化しました。

最終版までに5回以上の全面設計変更を行い、実機検証を繰り返しながらセンサ配置や重量バランスを改善しました。

Category
Soccer Lightweight (Infrared)
feature
モーターに印加する電源電圧の昇圧化
Result
- 全国4位
- TDP 満点
Autodesk Fusion KiCad Arduino IDE MaixPy IDE VS Code Git/GitHub CNC 3D Printing
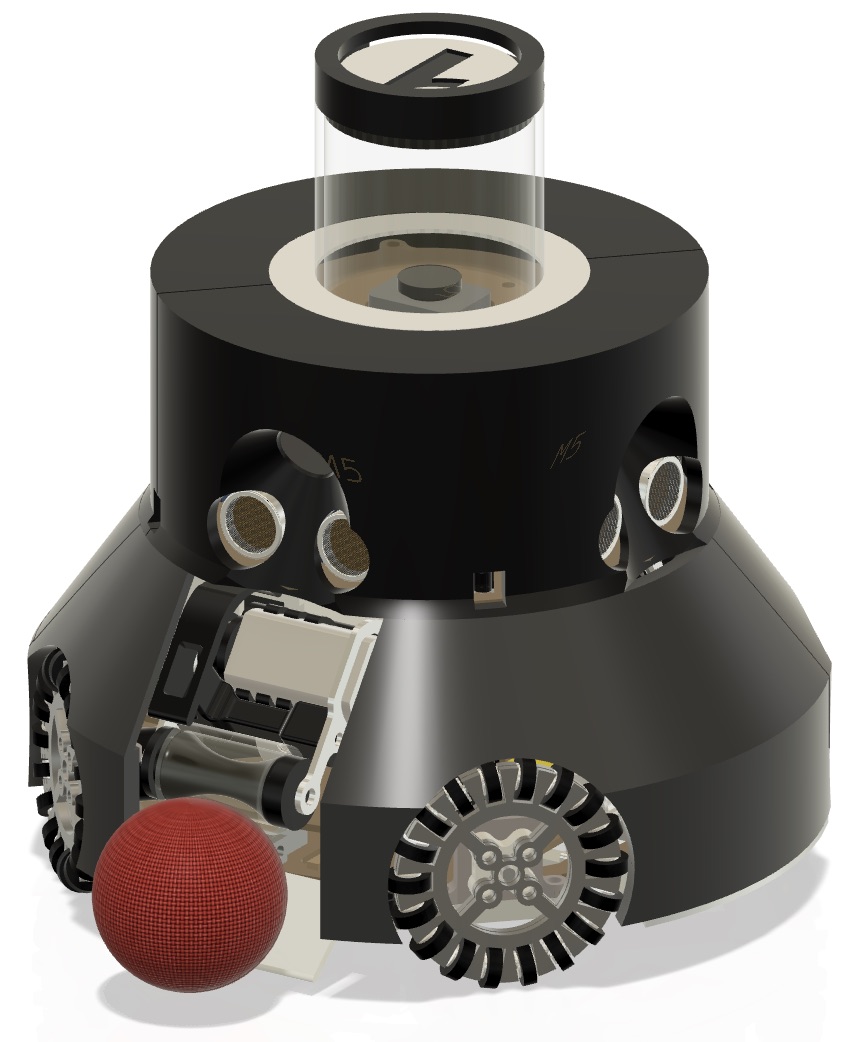
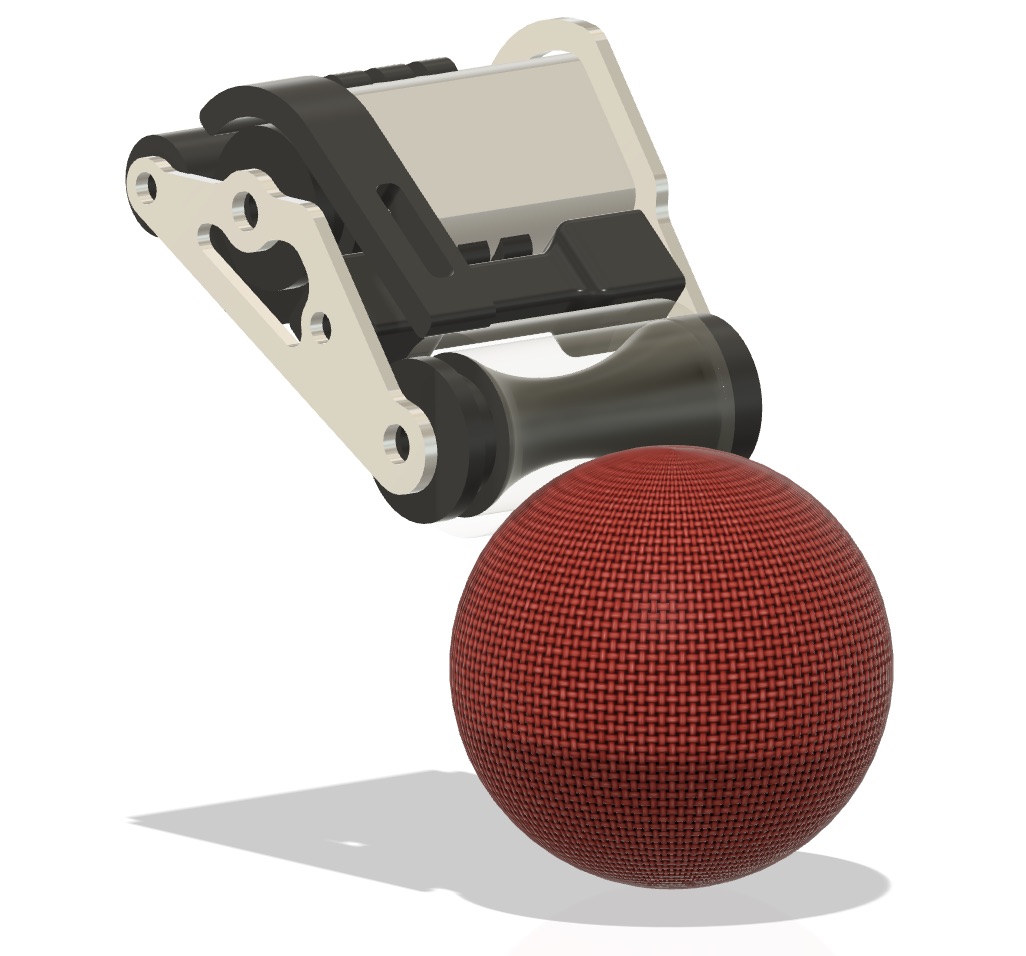
3DCAD robot 3DCAD drribler
RCJ Soccer Open · 2027 (In Progress)

Thrive

RCJ Soccer Vision(Open)部門に向けたオープンソース型ロボット開発プロジェクト。 東京・大阪・和歌山・福岡に分散したメンバーとGitHubを活用し、遠隔共同開発を進めています。

My Role

チームリーダーとして開発全体の設計方針・進行管理・技術統括を担当しています。
Autodesk Fusionを用いたロボット機構設計・3Dプリント部品設計、CNC加工データ作成を行っています。
KiCadを用いた回路設計、基板レイアウトを一部担当しています。
GitHubを利用したオープンソースの開発環境を構築しています。
資金・部品調達なども担当しています。

Project Detail

機械設計・回路設計・ソフトウェアを横断し、拡張性と共有性を重視したロボットシステムの構築に取り組んでいます。

未だかつて誰も搭載したことのない機能の搭載に取り組んでいます。

また、オープンソース開発を前提とし、設計データやソフトウェアの共有を重視しています。

Category
Soccer Vision (Open)
feature
Open Source
Result
---
Autodesk Fusion KiCad Git/GitHub 3D Printing

Technical Skills

Robotics System Development

機械・回路・制御を統合したロボットシステムの設計・試作・改善を行うことができます。
Capable of designing, prototyping, and iterating integrated robotic systems across mechanics, electronics, and control.

Robot integration Autonomous Robotics End-to-End Development Hardware

Mechanical / Fabrication

Autodesk Fusion を用いた 3D CAD設計、3Dプリント前提設計、CNC加工データ作成に対応しています。
Experienced in 3D CAD design, fabrication-oriented mechanical design, and CNC machining workflows using Autodesk Fusion.

Autodesk Fusion 3D Printing CNC

Electronics / Embedded Systems

KiCad を用いた回路設計・PCB設計、センサ統合、組み込みシステム開発を行っています。
Experienced in PCB design, sensor integration, and embedded systems development using KiCad.

KiCad PCB Design Circuit Design

Software / Development

GitHub を用いた開発管理、Arduinoベースの組み込み開発、Pythonを用いたソフトウェア開発に取り組んでいます。
Experienced in GitHub-based development workflows, Arduino embedded programming, and software development with Python.

Git/GitHub STEM Education Arduino

Career / Experience

2016.04

ロボット開発を開始

小学4年生の頃からロボット製作を始め、TJ3Bを用いた自律ロボット開発に取り組む。

2016.04-2025.03

RoboCup Junior Soccer に継続出場

RCJ Soccer Lightweight (Infrared) 部門を中心に、 機械設計・回路設計・組み込み制御を統合した 自律型サッカーロボットを開発。 Autodesk Fusion を用いた3D CAD設計、 KiCadによる回路設計、 Arduinoベースの制御開発を担当。 2025年には「Toin Sigma」として RCJ Soccer Lightweight 全国大会4位を獲得。 Technical Description Poster(TDP)では満点評価を達成。

2024.04-2025.03

地域向けロボット教室を主催

地域の小中学生向けにボランティア形式のロボット教室を主催。月1回、約20名が参加する活動を1年間継続した。参加者募集のためのビラ配りから、教材・カリキュラムの作成、当日の指導まで一貫して担当。さらに、保護者との連絡調整や大会運営との連携、大会当日の参加者サポートにも携わった。ロボット開発で培った技術を次世代に伝えるとともに、教育活動の企画・運営を通じて、技術をわかりやすく伝える力とプロジェクトを主体的に推進する力を培った。

2026.04-Present

大阪大学 基礎工学部 システム科学科

制御工学・情報工学・システム科学を学びながら、医療ロボティクスや人間支援システムに関心を持ち、ロボットシステム開発を継続している。

2026.05-2026.10

大阪大学の研究室でロボットシステム開発に従事

ROS 2を用いたロボットシステムの開発や、機械学習を活用したロボット制御に取り組む。CityWalkerではデータセットを用いたモデルの学習・検証を実施。Unitree Go2では、報酬設計に基づく学習と実機実験を繰り返し、学習モデルの動作検証に取り組んだ。また、PS5コントローラーによるロボットの遠隔操作環境を構築するなど、機械学習から実機制御まで幅広く経験。

Why Hardware

私の開発のモチベーションは、「おもしろい」と感じるシステムを実際に形にすることにあります。

モーター・センサ・回路・ソフトウェアが相互に作用しながら動作するロボットシステムに強い魅力を感じています。

特に、アイデアを実際に動作するロボットとして実装し、試行錯誤を重ねながら改善していく過程に大きな面白さを感じています。

今後は医療ロボティクスや人間支援システムの分野において、より高度なロボットシステムの研究・開発に取り組みたいと考えています。

Let's Build Something

ロボット・ハードウェア開発を通して、新しい「おもしろい」を一緒に作りませんか。
共同開発・研究・技術交流など、お気軽にご連絡ください。